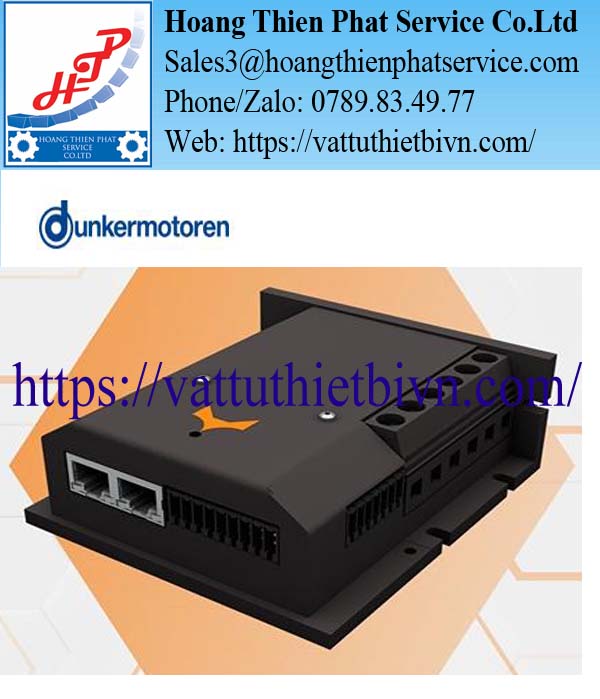
Bộ điều khiển Dunkermotoren – Trung tâm điều khiển cho hệ truyền động thông minh
Bộ điều khiển Dunkermotoren là thành phần giúp motor của Dunkermotoren vận hành đúng tốc độ, đúng vị trí và đúng mô-men theo yêu cầu của từng cơ cấu máy. Trong các hệ thống hiện đại, controller không chỉ có nhiệm vụ cấp lệnh chạy hoặc dừng mà còn đảm nhận nhiều chức năng sâu hơn như điều khiển vòng kín, xử lý tín hiệu encoder, giao tiếp PLC và giám sát trạng thái truyền động.
Điểm đáng chú ý của Dunkermotoren là hãng phát triển controller đồng bộ với motor, đặc biệt là các dòng BLDC và servo. Nhờ đó, motor, encoder, gearbox và bộ điều khiển có thể được lựa chọn như một hệ thống thống nhất thay vì ghép rời nhiều thiết bị từ các thương hiệu khác nhau.
Bộ điều khiển Dunkermotoren làm gì trong một hệ truyền động?
Nếu motor được xem là phần tạo ra chuyển động thì bộ điều khiển Dunkermotoren chính là phần quyết định motor phải chuyển động như thế nào. Trong một ứng dụng đơn giản, controller có thể chỉ cần điều chỉnh tốc độ quay.

Nhưng với các máy tự động phức tạp hơn, bộ điều khiển còn phải nhận tín hiệu từ encoder, so sánh vị trí thực tế với vị trí đặt và liên tục hiệu chỉnh motor để giữ chuyển động chính xác. Điều này đặc biệt quan trọng trên các trục định vị, hệ thống cấp liệu, robot hoặc các cơ cấu phải tăng tốc, giảm tốc và dừng đúng điểm.
Tích hợp trực tiếp vào motor giúp hệ thống gọn hơn
Một trong những hướng phát triển nổi bật của Dunkermotoren là tích hợp điện tử điều khiển ngay trên motor. Thay vì phải dùng một bộ drive riêng đặt trong tủ điện, nhiều dòng motor của hãng có thể sử dụng controller tích hợp.
Cách thiết kế này giúp giảm số lượng thiết bị, giảm dây dẫn và tiết kiệm không gian trong tủ điều khiển. Với các máy có nhiều trục, lợi ích càng rõ vì mỗi motor có thể đảm nhận một phần chức năng điều khiển ngay tại vị trí lắp đặt. Đây cũng là nền tảng cho các hệ truyền động phân tán, nơi chức năng xử lý không tập trung hoàn toàn ở PLC trung tâm.
dMove và dPro trong hệ điều khiển Dunkermotoren
Trong hệ sinh thái Dunkermotoren, người dùng thường gặp các cấp độ điều khiển như dMove và dPro. dMove phù hợp với những ứng dụng cần điều khiển chuyển động ở mức khá hoàn chỉnh như kiểm soát tốc độ, vị trí hoặc dòng điện. Nó có thể đáp ứng tốt các cơ cấu tự động thông thường, nơi motor cần hoạt động linh hoạt theo chu kỳ máy.
dPro được định hướng cho những ứng dụng yêu cầu cao hơn về khả năng xử lý, phản hồi và giao tiếp công nghiệp. Đây là lựa chọn phù hợp khi motor cần làm việc như một phần của hệ thống motion control phức tạp hoặc phải trao đổi dữ liệu liên tục với PLC.
Điều khiển tốc độ ổn định hơn khi tải thay đổi
Trong thực tế, tải của motor thường không cố định. Băng tải có thể thay đổi khối lượng hàng, trục cấp liệu có lúc chạy nhẹ nhưng có lúc chịu tải lớn, robot cũng thường xuyên thay đổi gia tốc.
Bộ điều khiển Dunkermotoren giúp motor phản ứng với những thay đổi này bằng cách điều chỉnh dòng điện và mô-men theo trạng thái thực tế của hệ thống. Nhờ đó, tốc độ motor có thể duy trì ổn định hơn ngay cả khi tải thay đổi trong quá trình vận hành. Đây là yếu tố quan trọng trên các dây chuyền yêu cầu nhịp máy đều và độ lặp lại cao.
Kết hợp encoder để điều khiển vị trí
Khi hệ thống cần dừng chính xác tại một vị trí, chỉ điều khiển tốc độ là chưa đủ. Lúc này, controller phải làm việc cùng encoder để biết motor đang ở đâu, quay với tốc độ bao nhiêu và hướng chuyển động như thế nào.
Tín hiệu phản hồi từ encoder được đưa về bộ điều khiển Dunkermotoren, sau đó controller sẽ so sánh với giá trị đặt và điều chỉnh motor liên tục. Nhờ cơ chế này, hệ truyền động có thể thực hiện các tác vụ như định vị, chạy theo profile tốc độ hoặc lặp lại một hành trình nhiều lần với độ ổn định cao.
Giao tiếp với PLC và mạng công nghiệp
Một ưu điểm lớn của hệ truyền động Dunkermotoren là khả năng tích hợp vào mạng điều khiển của nhà máy. Tùy cấu hình, controller có thể hỗ trợ nhiều chuẩn truyền thông công nghiệp như CANopen, EtherCAT, PROFINET hoặc EtherNet/IP. Điều này cho phép motor trao đổi dữ liệu trực tiếp với PLC hoặc hệ thống điều khiển cấp cao.
Nhờ vậy, PLC không chỉ gửi lệnh chạy/dừng mà còn có thể nhận về trạng thái motor, tốc độ, vị trí, cảnh báo hoặc lỗi. Đối với các dây chuyền thông minh, khả năng này giúp việc giám sát và chẩn đoán thiết bị trở nên thuận tiện hơn.
Phù hợp với hệ thống nhiều trục
Trên các máy hiện đại, một thiết bị có thể sử dụng hàng chục motor khác nhau. Nếu mỗi motor đều cần một drive riêng trong tủ điện, hệ thống sẽ trở nên cồng kềnh và khó bảo trì.
Bộ điều khiển tích hợp của Dunkermotoren giúp giảm phần nào vấn đề này. Mỗi motor có thể đảm nhận chức năng điều khiển cục bộ trong khi PLC chỉ gửi lệnh cấp cao. Cách tiếp cận này phù hợp với máy đóng gói, logistics, băng tải phân vùng, robot và các hệ thống có nhiều trục chuyển động độc lập.
Bộ điều khiển Dunkermotoren trong robot và AGV
Robot di động và AGV yêu cầu motor phản ứng nhanh, thay đổi tốc độ liên tục và phối hợp tốt giữa nhiều bánh xe. Bộ điều khiển Dunkermotoren có thể điều khiển tốc độ từng motor riêng biệt, từ đó hỗ trợ các thao tác tăng tốc, giảm tốc, quay đầu hoặc giữ hướng di chuyển.
Khi kết hợp encoder và gearbox, hệ truyền động có thể kiểm soát chuyển động bánh xe chính xác hơn, đặc biệt trong môi trường logistics tự động.
Ứng dụng trong máy đóng gói và dây chuyền tự động
Trong máy đóng gói, controller có thể quản lý nhiều chuyển động như kéo màng, cấp sản phẩm, đóng mở cơ cấu, định vị hoặc đồng bộ băng tải.
Khả năng thay đổi tham số bằng phần mềm giúp máy linh hoạt hơn khi chuyển đổi sản phẩm hoặc thay đổi tốc độ sản xuất. Thay vì phải điều chỉnh cơ khí nhiều lần, người vận hành có thể thay đổi profile chuyển động thông qua hệ điều khiển.

Khi nào nên dùng bộ điều khiển tích hợp?
Controller tích hợp phù hợp khi người dùng muốn giảm thiết bị trong tủ điện và rút ngắn hệ thống dây dẫn. Nó cũng hữu ích với các máy dạng module, nơi mỗi cụm truyền động cần hoạt động tương đối độc lập.
Ngược lại, với những hệ thống rất lớn hoặc có yêu cầu điều khiển tập trung, người dùng vẫn có thể lựa chọn cấu hình controller ngoài nếu phù hợp hơn với kiến trúc tổng thể.
Chọn bộ điều khiển Dunkermotoren cần quan tâm những gì?
Khi chọn controller, không nên chỉ dựa vào model motor. Cần xác định rõ motor đang sử dụng, điện áp, công suất, dòng điện, kiểu encoder, yêu cầu điều khiển tốc độ hay vị trí và giao thức truyền thông cần dùng.
Ngoài ra, nếu motor đi kèm hộp giảm tốc thì tỷ số truyền cũng ảnh hưởng đến profile chuyển động và thông số cài đặt controller. Với các hệ thống tích hợp PLC, cần kiểm tra trước chuẩn giao tiếp để đảm bảo controller có thể kết nối trực tiếp với mạng hiện có.
Bộ điều khiển Dunkermotoren cho hệ truyền động hiện đại
Bộ điều khiển Dunkermotoren là phần quan trọng giúp motor chuyển từ một thiết bị quay thông thường thành một hệ truyền động có khả năng điều khiển thông minh. Khi kết hợp với motor BLDC, encoder và gearbox, controller cho phép kiểm soát tốc độ, vị trí và mô-men trong cùng một hệ thống.
Khả năng tích hợp điện tử trên motor, hỗ trợ giao tiếp công nghiệp và làm việc tốt trong hệ thống nhiều trục giúp Dunkermotoren phù hợp với xu hướng tự động hóa hiện đại, đặc biệt trong robot, logistics, máy đóng gói và thiết bị sản xuất thông minh.
Đánh giá
Chưa có đánh giá nào.